
Jednostki sterujące PhotoRobot - Dokumentacja techniczna
System sterowania jest kluczowym elementem każdego robota, dlatego PhotoRobot wykorzystuje wyłącznie własne systemy sterowania. Pozwala to na pełną kontrolę nad ich projektem. Tymczasem kontroler robota optymalnie współpracuje z oprogramowaniem wyższego poziomu, na komputerze lub w chmurze, dzięki temu, że PhotoRobot bezpośrednio projektuje i produkuje wszystko – precyzyjnie dopasowując komponenty do procesów, które wykonują.
PhotoRobot rygorystycznie zarządza API na wszystkich poziomach. System w chmurze posiada API do łatwej integracji z innymi systemami klienta, a jednostka sterująca robota posiada również API do integracji z systemami innych firm. Ta nowoczesna koncepcja pozwala klientom na realizację nawet bardzo skomplikowanych integracji.
Poniższa tabela przedstawia podstawowe cechy najnowszych wersji systemów sterowania PhotoRobot. Rozwój demonstruje wzrost zakresu funkcji i wydajności obliczeniowej komputera sterującego (począwszy od generacji 6, która jest oparta na PhotoRobot OS).
Rodzina PIC32 80
MHz/105 DMIPS
ARM Cortex-A8,
32-bitowy, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitowy, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitowy, 1 GHz,
2000 MIPS
ARM Cortex-A8,
32-bitowy, 1 GHz,
2000 MIPS
(Moduł SLAVE)
(dla kart rozszerzeń)
(na modułach SLAVE)
Uwaga: Systemy sterowania starsze niż generacja 6 nie spełniają już nowoczesnych standardów architektonicznych i bezpieczeństwa. Nowsze jednostki sterujące są w pełni kompatybilne wstecz, więc nie ma problemu z łatwą modernizacją PhotoRobot starszego niż 10 lat, aby osiągnąć najwyższą wydajność i najnowsze parametry, po prostu wymieniając system sterowania. Nowe zewnętrzne jednostki sterujące w formacie rack 19" (2U) są podłączane za pomocą kabli – natychmiast po podłączeniu Robot może wykonywać najbardziej zaawansowane funkcje.
Jednostka sterująca robota (kontroler robota)
Jednostka sterująca robota (Sterownik robota) steruje mechanicznymi ruchami maszyny.
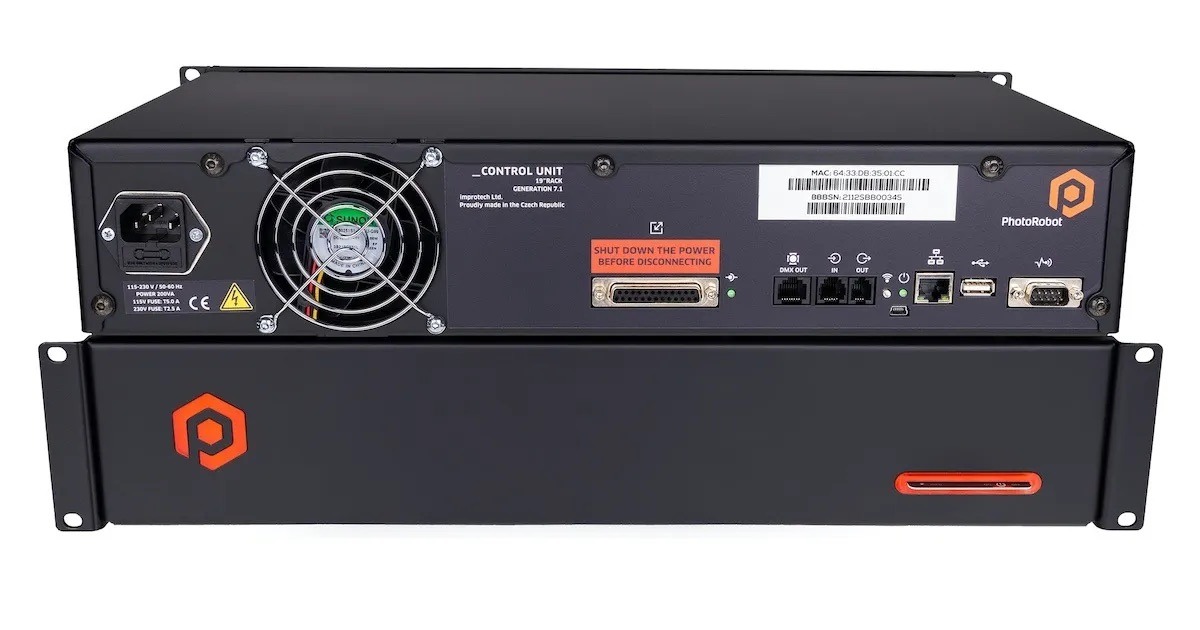
Sterownik wielu kamer (SynchroBox)
Kontroler Multi-Camera (SynchroBox) zapewnia precyzyjną synchronizację wielu kamer podczas metody szybkiej fotografii „fast SPIN”.
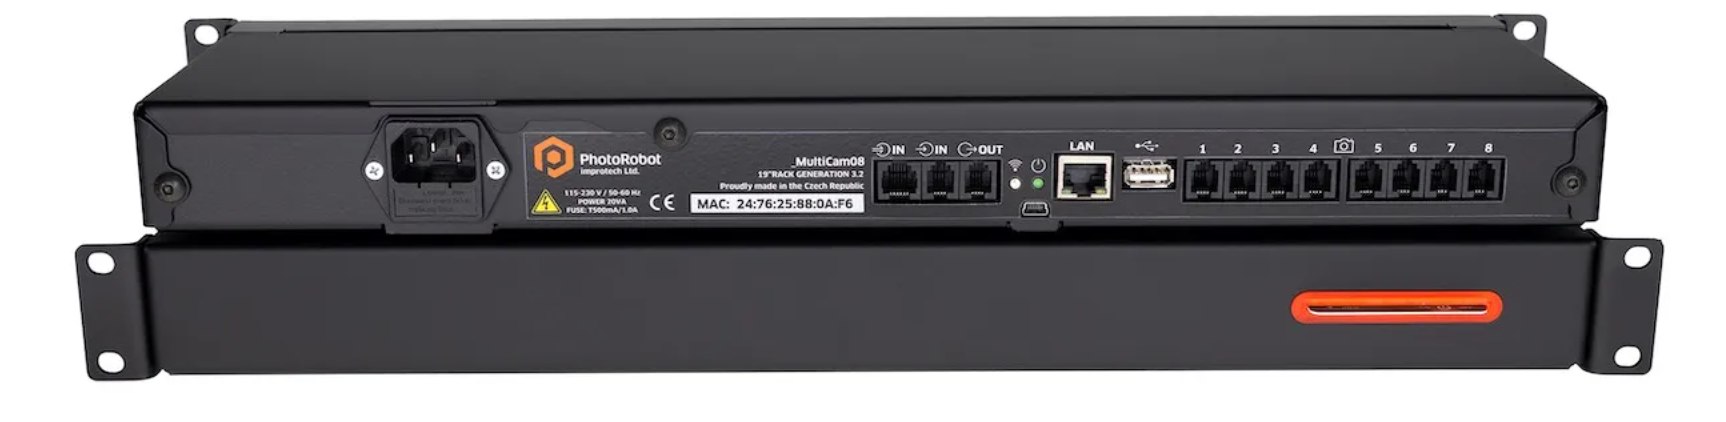
- Uwaga: Aby uzyskać dokumentację techniczną dotyczącą podłączenia i pierwszego użycia kontrolera Multi-Camera (SynchroBox), zapoznaj się z PhotoRobot SynchroBox Użycie i konfiguracja.
Kontroler laserowy
Kontroler laserowy steruje 1 - 20 laserami pozycjonującymi dla dokładnego umieszczania obiektów w przestrzeni roboczej maszyny.

Standaryzowane wyjścia
Dla łatwych aktualizacji lub serwisowania, PhotoRobot używa zewnętrznych jednostek sterujących wbudowanych w szafę rack 19”. Jednostka łączy się z robotem i urządzeniami peryferyjnymi za pomocą okablowania.
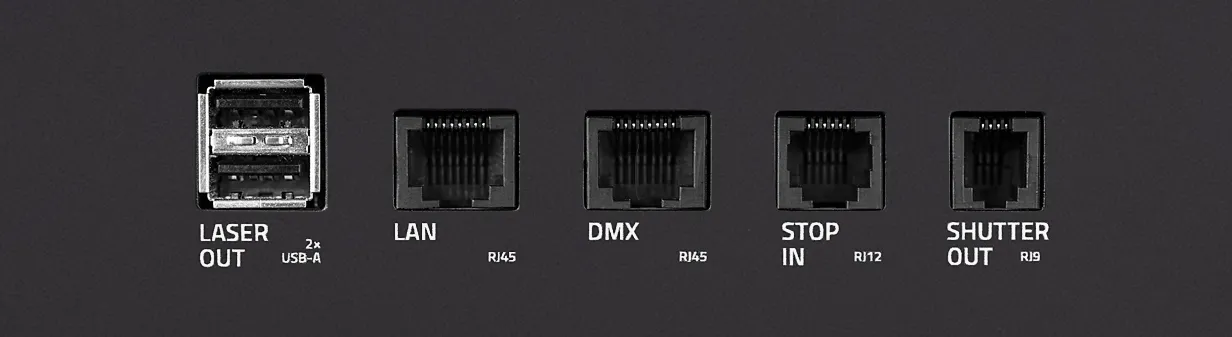
W maszynach kompaktowych (seria COMPACT), które wymagają łatwej mobilności, lub w maszynach wieloosiowych, stosowane są wbudowane jednostki sterujące. Wbudowana jednostka sterująca zapewnia łatwy dostęp do serwisu lub aktualizacji, eliminując tym samym potrzebę instalacji okablowania w studio.
Jeśli maszyna nie posiada wbudowanej jednostki sterującej, samodzielna jednostka dodatkowo zawiera złącza do połączenia jednostki sterującej z mechanicznymi częściami robota.
Główny procesor
Od generacji 6 PhotoRobot polega na potężnych procesorach ARM o wysokich częstotliwościach taktowania, zapewniając wydajność wymaganą do zaawansowanych funkcji sterowania.
System operacyjny
Od jednostek sterujących 6. generacji, PhotoRobot OS to oparty na Linuksie, działający w czasie rzeczywistym system operacyjny, który zapewnia doskonałą wydajność i elastyczność. Wbudowany serwer WWW zapewnia monitorowanie, narzędzia diagnostyczne i podstawowe funkcje sterowania ruchem.
Optyczny czujnik położenia
W beztarciowych stołach optycznych bezdotykowy czujnik optyczny służy do automatycznej ponownej kalibracji wirtualnego przełożenia maszyny przy każdym obrocie podczas pracy. Eliminuje to konieczność kalibracji przez użytkownika (po wstępnym ustawieniu) i zapewnia wyjątkowo wysoką dokładność w ustawieniu stołu maszyny, co minimalizuje wpływ zanieczyszczeń, poślizgu itp.
Enkoder kwadraturowy
Komponent ten w sposób ciągły określa dokładną pozycję szklanego stołu maszyny. W zależności od typu maszyny i wielkości stołu, na obrót stołu przypada około 40 000 impulsów, które są oceniane 1000 razy na sekundę. Taki układ pozwala na przechwytywanie obrazów pod precyzyjnymi kątami, gdy maszyna jest w ruchu, bez konieczności zatrzymywania stołu. Do zamrożenia ruchu używana jest lampa błyskowa z lamp fotograficznych o dużej mocy o czasie trwania 1/10 000 s – robot zapewnia regulowane powiadomienie z wyprzedzeniem po osiągnięciu zdefiniowanej pozycji.
Absolute Encoder
Enkoder absolutny służy do dokładnego określania pozycji każdej osi maszyny bez konieczności angażowania czujnika kalibracji.
Wejścia cyfrowe
Służą one do sterowania urządzeniem za pomocą sygnału zewnętrznego (na przykład przełącznika nożnego do uruchamiania sekwencji fotograficznej, czujnika ruchu itp.). Wejścia są izolowane galwanicznie.
Wyjścia cyfrowe
Wyjścia te służą do sterowania urządzeniami zewnętrznymi – zwykle do wyzwalania kamery. Podwójne wyjście w tym przypadku pozwala na przykład na wstępne podniesienie lustra w lustrzankach jednym sygnałem, a następnie szybką ekspozycję drugim. Wyjścia są izolowane galwanicznie.
Wyjście lasera
Wyjście to służy do sterowania zewnętrznymi laserami w celu precyzyjnego pozycjonowania obiektów na stołach. Jednostki, które nie mają wbudowanego sterowania laserem, mogą korzystać z wyjść cyfrowych w połączeniu z zewnętrzną jednostką laserową lub zdecydować się na autonomiczną jednostkę laserową sterowaną przez sieć LAN z własnym procesorem (dostępne w wariantach z dodatkowymi wejściami i wyjściami do połączeń peryferyjnych).
Złącze DMX
DMX steruje urządzeniami zewnętrznymi, zazwyczaj lampami fotograficznymi LED (regulacja intensywności i koloru). W celu zwiększenia niezawodności, sterowanie DMX jest zintegrowane bezpośrednio z jednostką sterującą, co znacznie zmniejsza liczbę potencjalnych punktów awarii w porównaniu z różnymi konwerterami USB podłączonymi do komputera.
Wyjście USB
Port USB jest dostępny na obudowie robotów mobilnych (typowo CASE850), umożliwiając podłączenie wybranych zewnętrznych urządzeń peryferyjnych, takich jak klucz USB Wi-Fi, gdy sieć LAN jest niedostępna w miejscu instalacji. Na maszynach przeznaczonych do użytku studyjnego port USB nie jest instalowany, ponieważ w środowisku studyjnym dostępne są bardziej niezawodne i wydajne metody wymiany danych.
Zatrzymanie bezpieczeństwa
Ta funkcja służy do podłączenia przycisku zatrzymania awaryjnego, zgodnie z wymaganiami norm prawnych lub operacyjnych.
CAN Bus
Magistrala przemysłowa służąca do podłączania kart rozszerzeń, które ułatwiają sterowanie dodatkowymi osiami maszyn, specjalistycznym wyposażeniem dodatkowym oraz modułami rozszerzeń maszyn.
RS485
Magistrala przemysłowa służąca do komunikacji między poszczególnymi elementami maszyny (np. czujnikami), zamiast tradycyjnego okablowania jeden-do-jednego. To znacznie upraszcza okablowanie większych systemów.
Łączność
Jednostki sterujące PhotoRobot są połączone wyłącznie za pośrednictwem sieci LAN (USB i podobne rozwiązania nie mogą być niezawodnie stosowane na większą skalę, podczas gdy rozwiązania oparte na sieci LAN mogą zaspokoić potrzeby małego studia z jednym robotem, tak samo jak dużych firm prowadzących ponad 200 robotycznych stanowisk pracy w jednym klastrze). Wbudowany serwer WWW (działający na adresie IP jednostki) zapewnia dostęp do systemu sterowania jednostki (aktualizacje, serwis, monitoring).
Możliwe jest również zlokalizowanie i zarządzanie jednostką sterującą za pomocą aplikacji PhotoRobot Locator. Aplikacja PhotoRobot Locator jest zintegrowana bezpośrednio z aplikacją PhotoRobot Controls App (CAPP) w celu łatwiejszego wyszukiwania i identyfikacji jednostek sterujących w sieci. Upewnij się, że używasz najbardziej aktualnej wersji CAPP, aby uzyskać dostęp do tej funkcji.
Jeśli wymagane jest zewnętrzne pobranie aplikacji Locator, pobieranie jest również dostępne w PhotoRobot Account Downloads lub bezpośrednio z App Store dla iPhone'a - PhotoRobot Touch.